 TBSD60
 BSD120
 BSD98
 BSD70
 BSD60
 BSD50
 BSD217
 INS1700
 INS970
 INS570
 INS170
 SLA-4B1L1-65
 SLA-8B1L1-110
 SLA-4B1L1-130
 SLA-16B1L1-160
 SLA-8B1L1-165
 101 船载定位
 102 声学通信
 103 追踪与定位
 104 潜水员导航系统
 105 入侵检测声呐
 106 送货定位信标
 SLLR3000
 SLLR905
 SLLD25
 108IMU
 1.5亿
 500MH
 1.6亿
 1.7亿
 SLFC-70
 SLAF280
 MR360


用于地面无人采矿巡检系统的ISOCTANT雾基惯性导航系统
背景挑战
历史上,地下矿井和隧道的人工巡检作业曾导致严重的事故和人员伤亡。矿井和隧道巡检任务使人员面临极大的作业风险,包括隐藏的地雷、结构不稳定、密闭空间、能见度差以及无法接收全球导航卫星系统(GNSS)信号的环境。
我们的客户是一家领先的土方和采矿设备制造商,他们启动了一款遥控无人地面车辆 (UGV) 的设计和开发,该车辆专用于在黑暗狭窄的地下环境中执行检测任务。在隧道结构中,由于信号丢失和物理障碍,GNSS 信号经常微弱、部分被遮挡或完全无法使用。
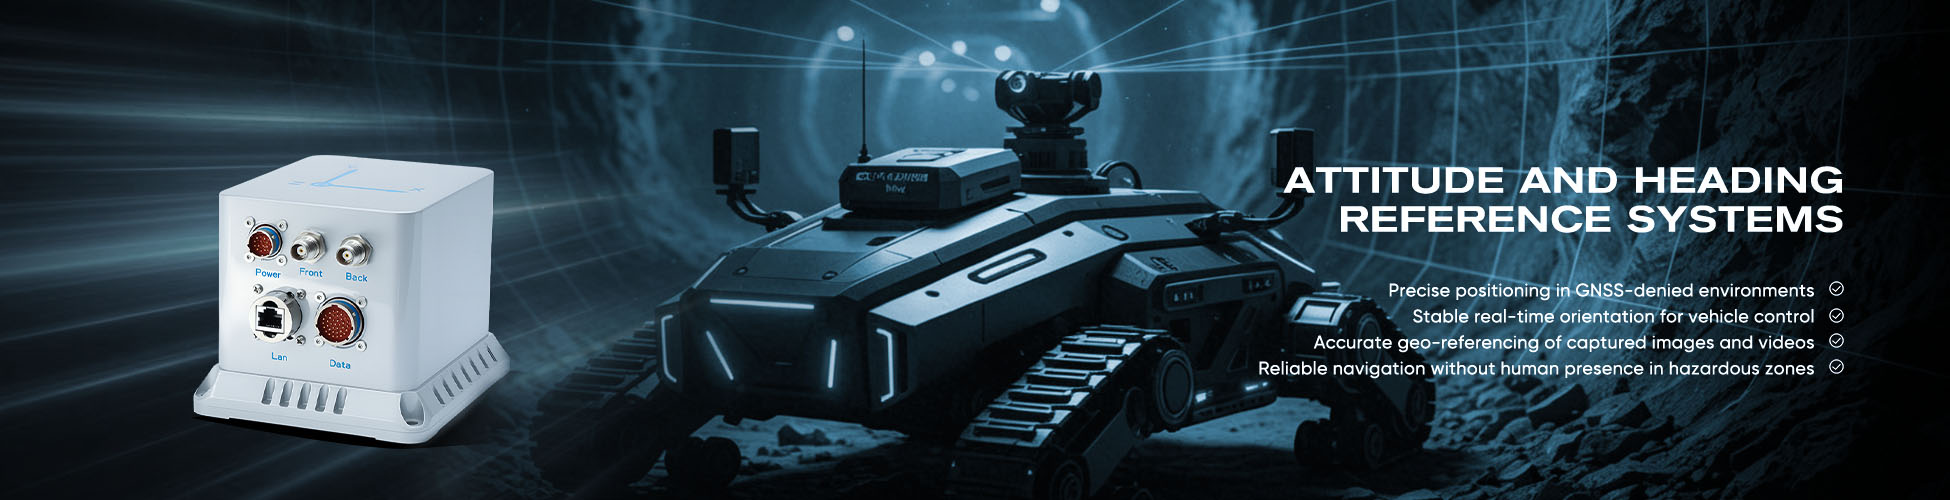
要求是部署一辆能够实现以下功能的自主无人地面车辆:
在GNSS受限环境下进行精确定位
车辆控制的稳定实时姿态
精确的地理定位
在危险区域无需人员在场即可进行可靠导航
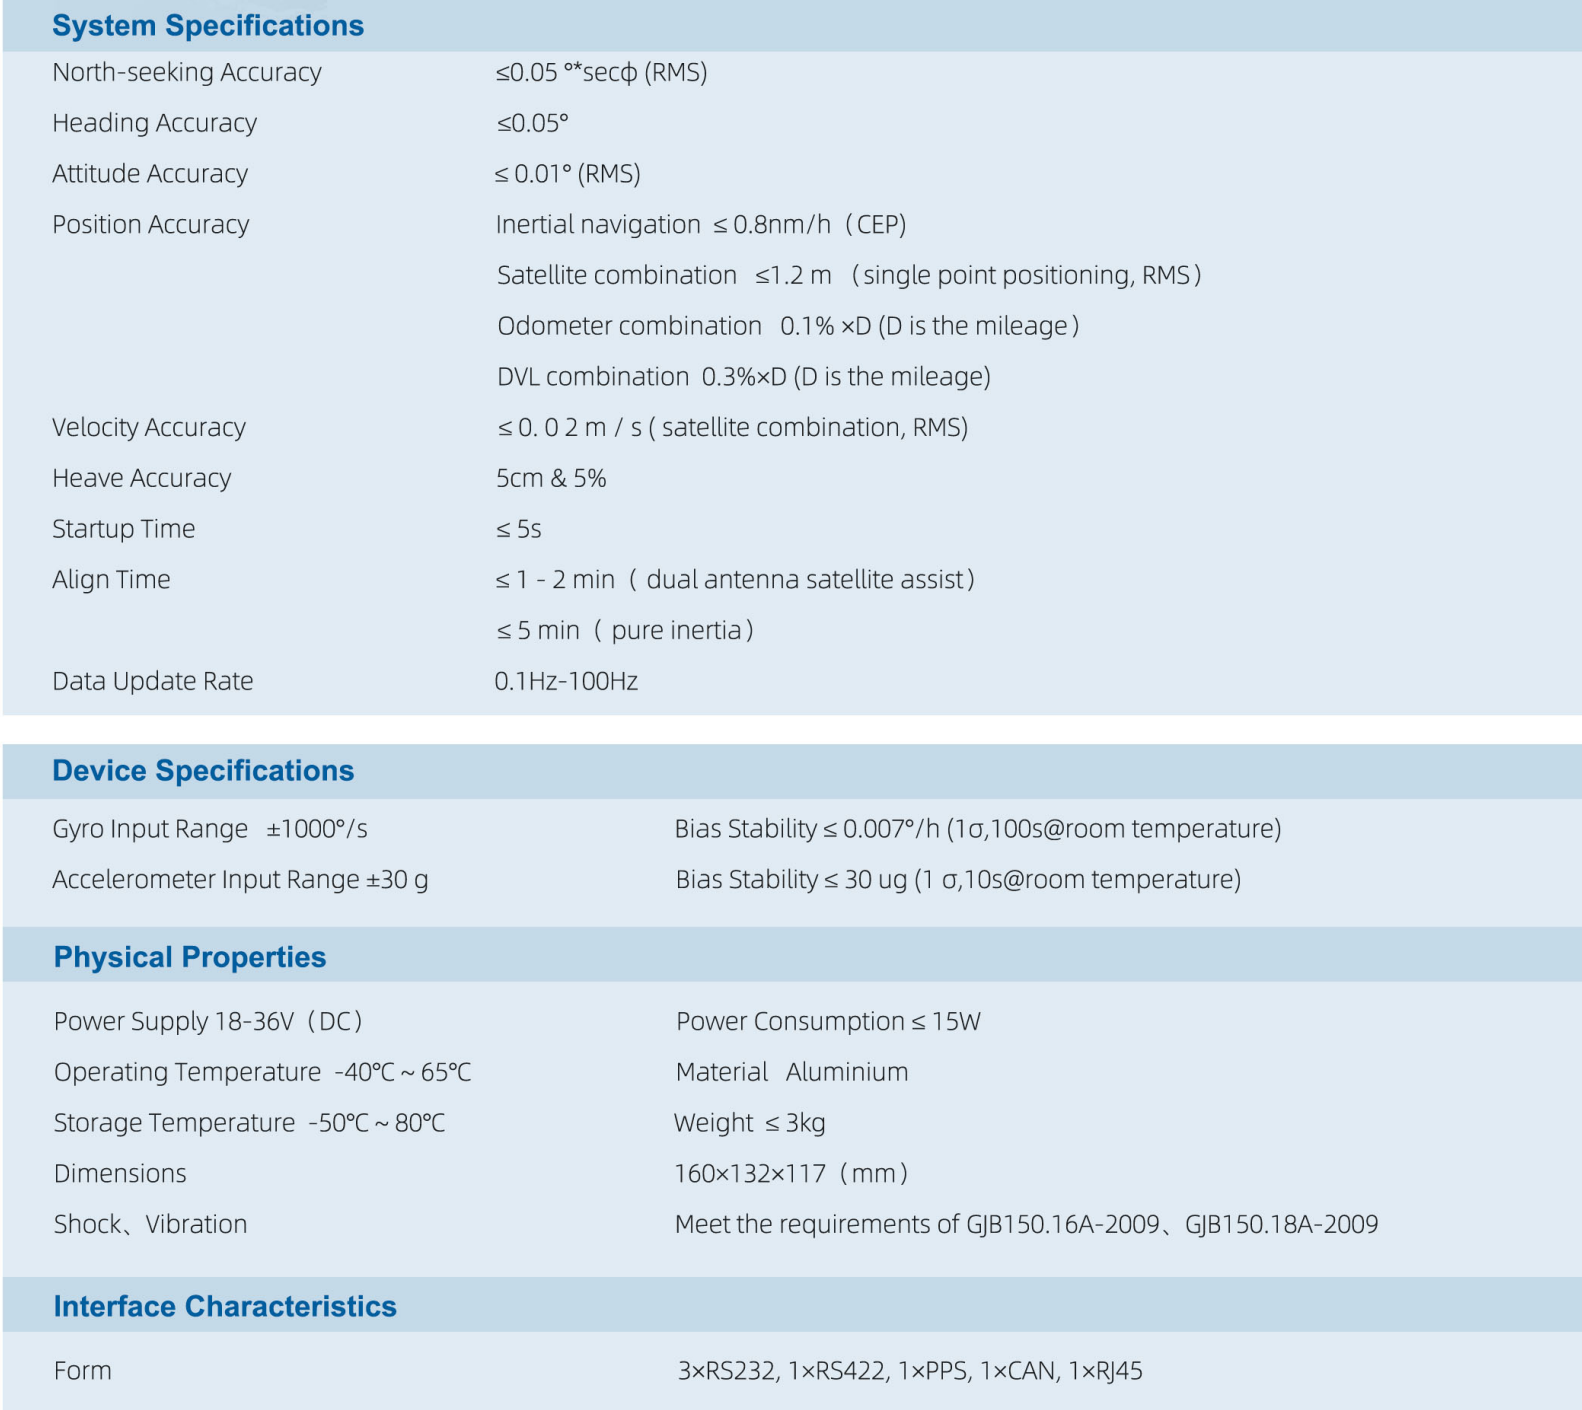
为了确保整个巡检路线上的载波稳定性,需要一种关键任务传感器解决方案,以不间断地提供位置、导航和授时 (PNT) 数据以及实时姿态(横滚、俯仰、航向)信息。该解决方案已在陆地系统中得到现场验证,在 GNSS 中断期间漂移极小,坚固耐用,可适应恶劣环境,并且经济高效。
是第一章惯性导航系统—— 主要能力
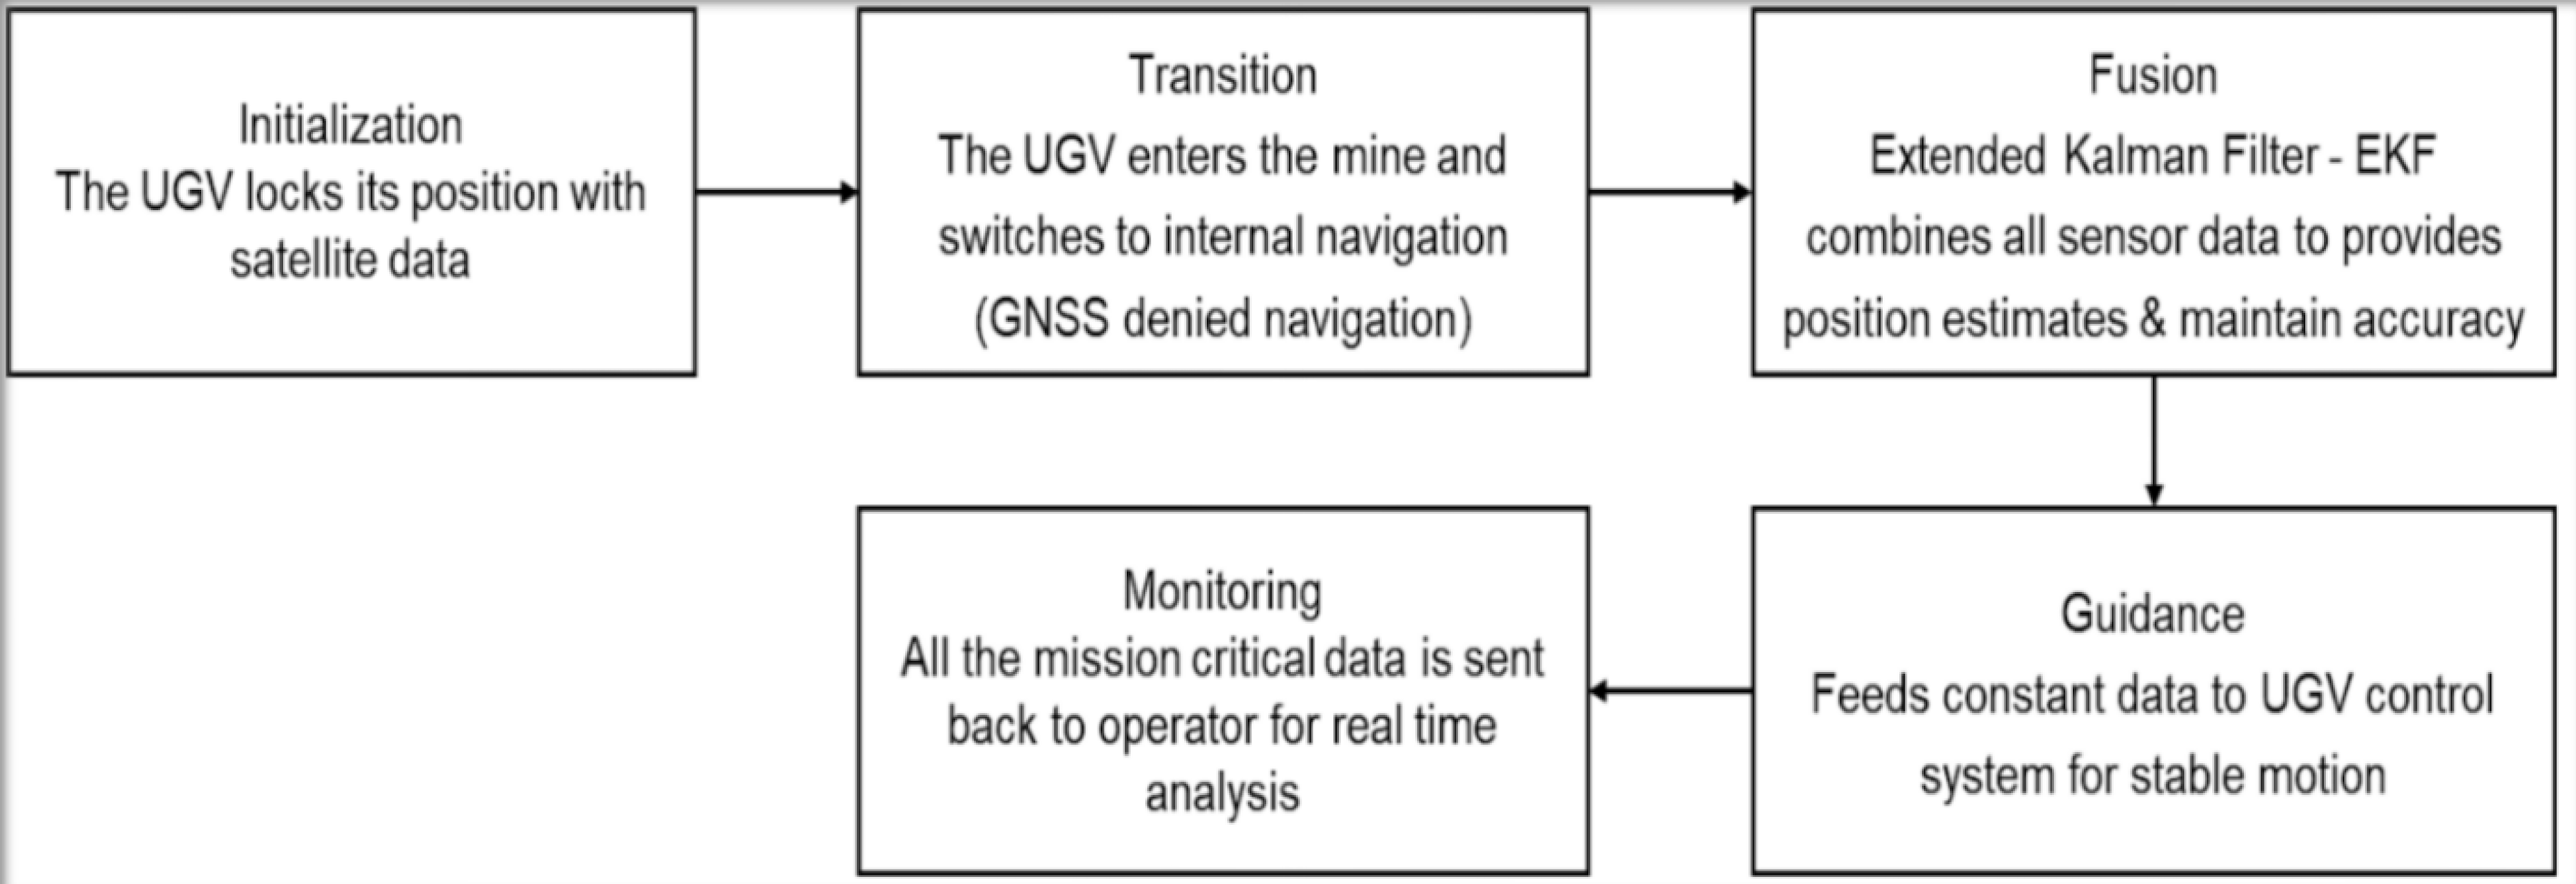
任务数据传输到操作员站,用于实时监控和任务后分析。
向无人地面车辆控制系统提供连续的位置、速度和姿态数据,从而实现稳定的自主运动以及视频和图像的精确地理定位。
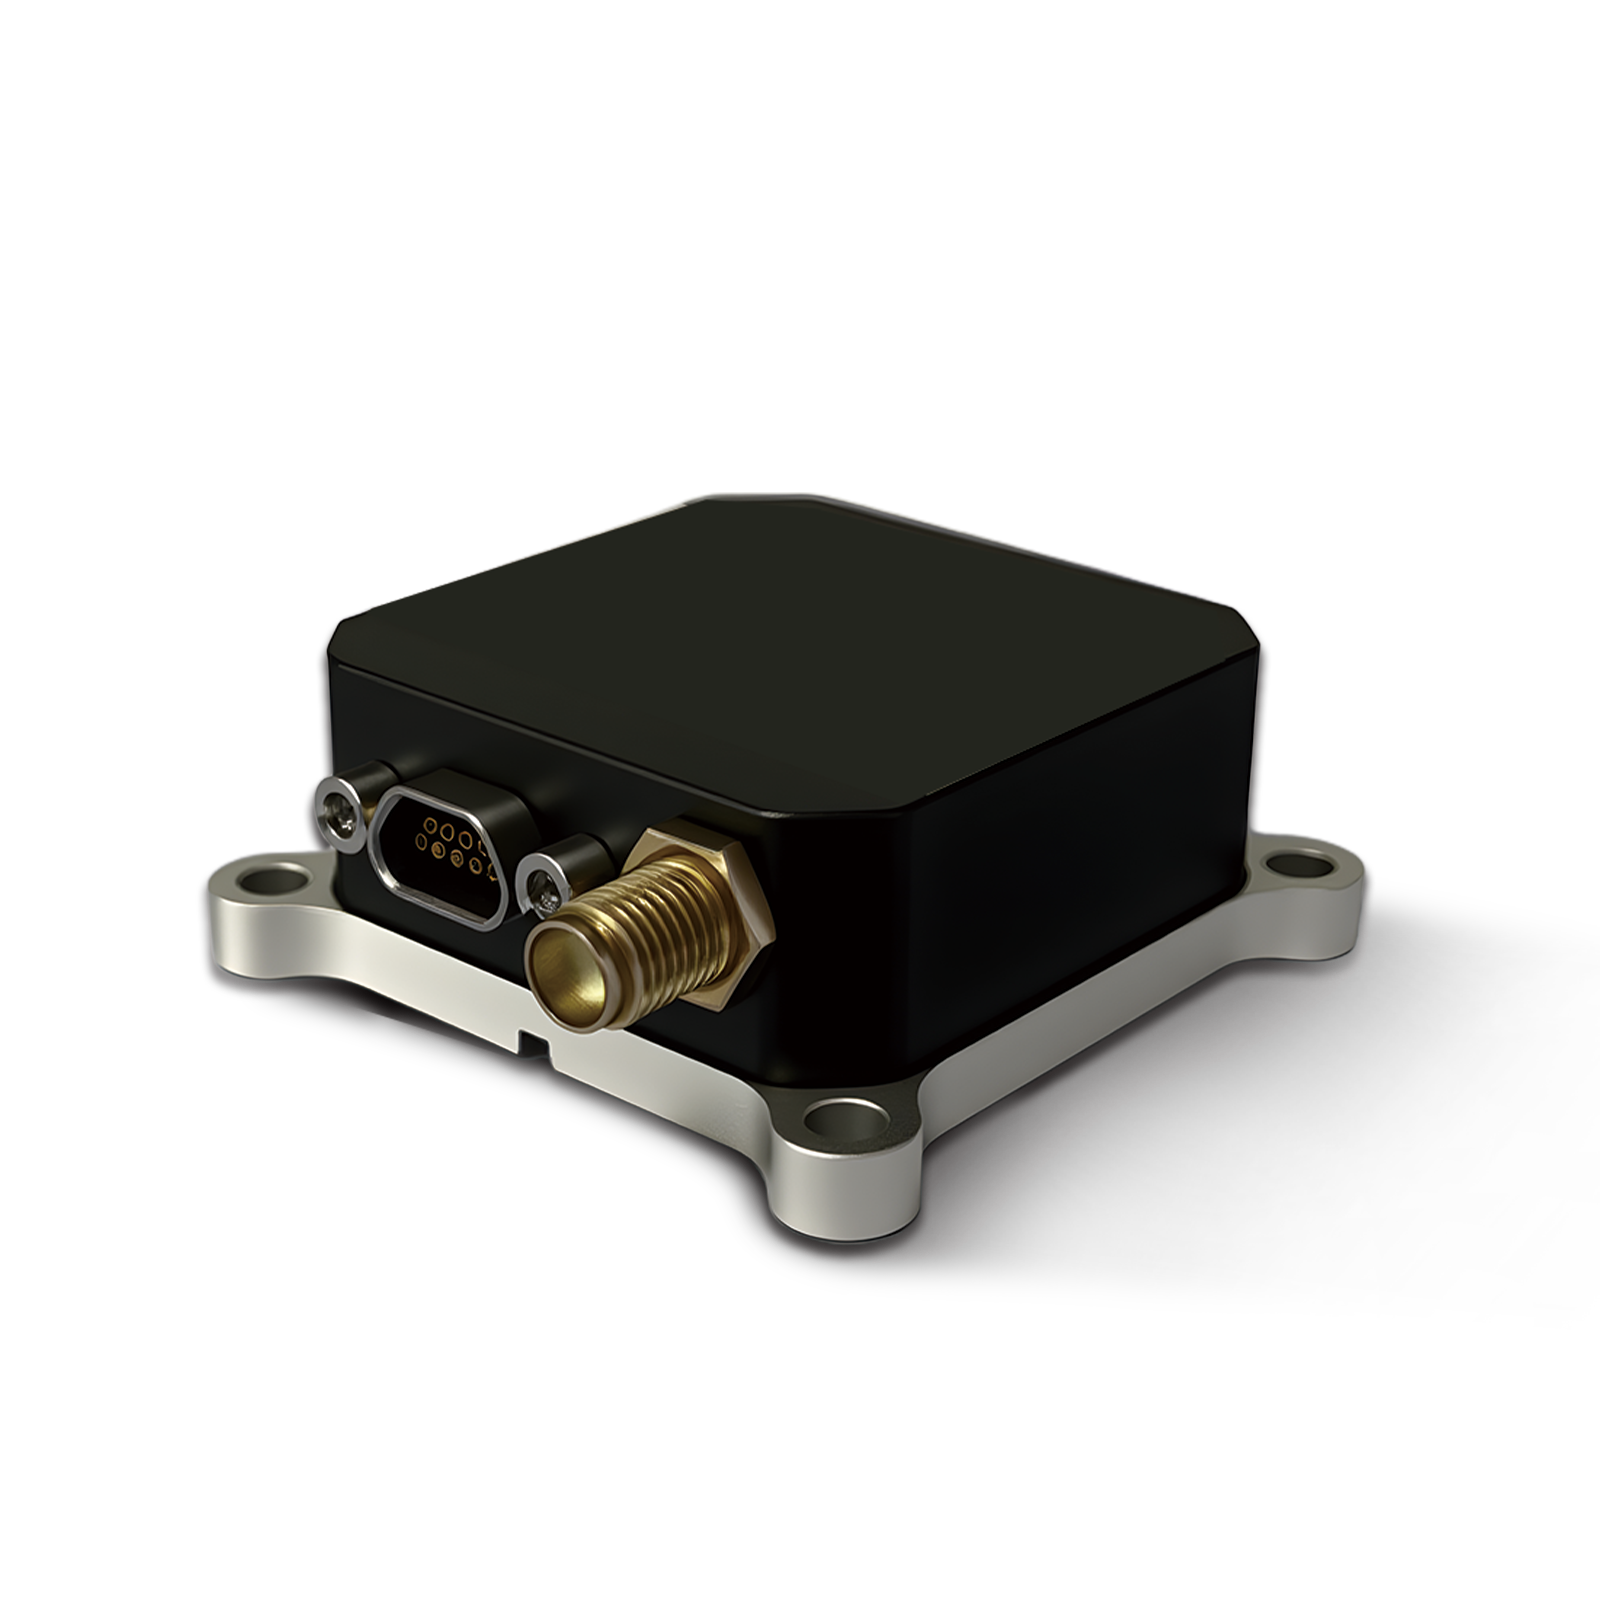
为确保向无人地面车辆控制系统提供实时PNT数据,操作员使用ISOCTANT惯性传感系统进行集成。
运营影响
ISOCTANT惯性导航系统(INS)可在危险的巡检区域实现完全自主作业,无需现场人员,显著提升作业安全性,并将人员伤亡风险降至最低。该系统即使在GNSS信号受限或信号衰减的环境下也能提供强大的导航性能,并已证实具有高可靠性和稳定性。这些优势证明ISOCTANT是无人地面车辆(UGV)和自主系统在复杂极端条件下执行关键任务的理想导航解决方案。
本案例研究重点介绍了 Poseidon 惯性导航系统集成能力,能够为自主和安全关键型应用设计和交付本土化的高性能基于 FOG 的惯性导航系统。
ISOCTANT 惯性导航系统 (INS) 被证明是一种坚固耐用、可现场使用且经济高效的解决方案,适用于无人采矿巡检车辆,支持国防、跨境安全和工业自动化任务,这些任务需要在 GNSS 受限环境中进行可靠的导航。