 TBSD60
 BSD120
 BSD98
 BSD70
 BSD60
 BSD50
 BSD217
 INS1700
 INS970
 INS570
 INS170
 SLA-4B1L1-65
 SLA-8B1L1-110
 SLA-4B1L1-130
 SLA-16B1L1-160
 SLA-8B1L1-165
 101 船载定位
 102 声学通信
 103 追踪与定位
 104 潜水员导航系统
 105 入侵检测声呐
 106 送货定位信标
 SLLR3000
 SLLR905
 SLLD25
 108IMU
 1.5亿
 500MH
 1.6亿
 1.7亿
 SLFC-70
 SLAF280
 MR360


捷联惯性导航系统:哪些因素会影响导航精度?
为什么捷联惯性导航系统的精度至关重要
对于B2B买家而言,导航精度通常是选择导航仪时首先要考虑的规格之一。 捷联惯性导航系统然而,精度并非仅由一个部件决定。
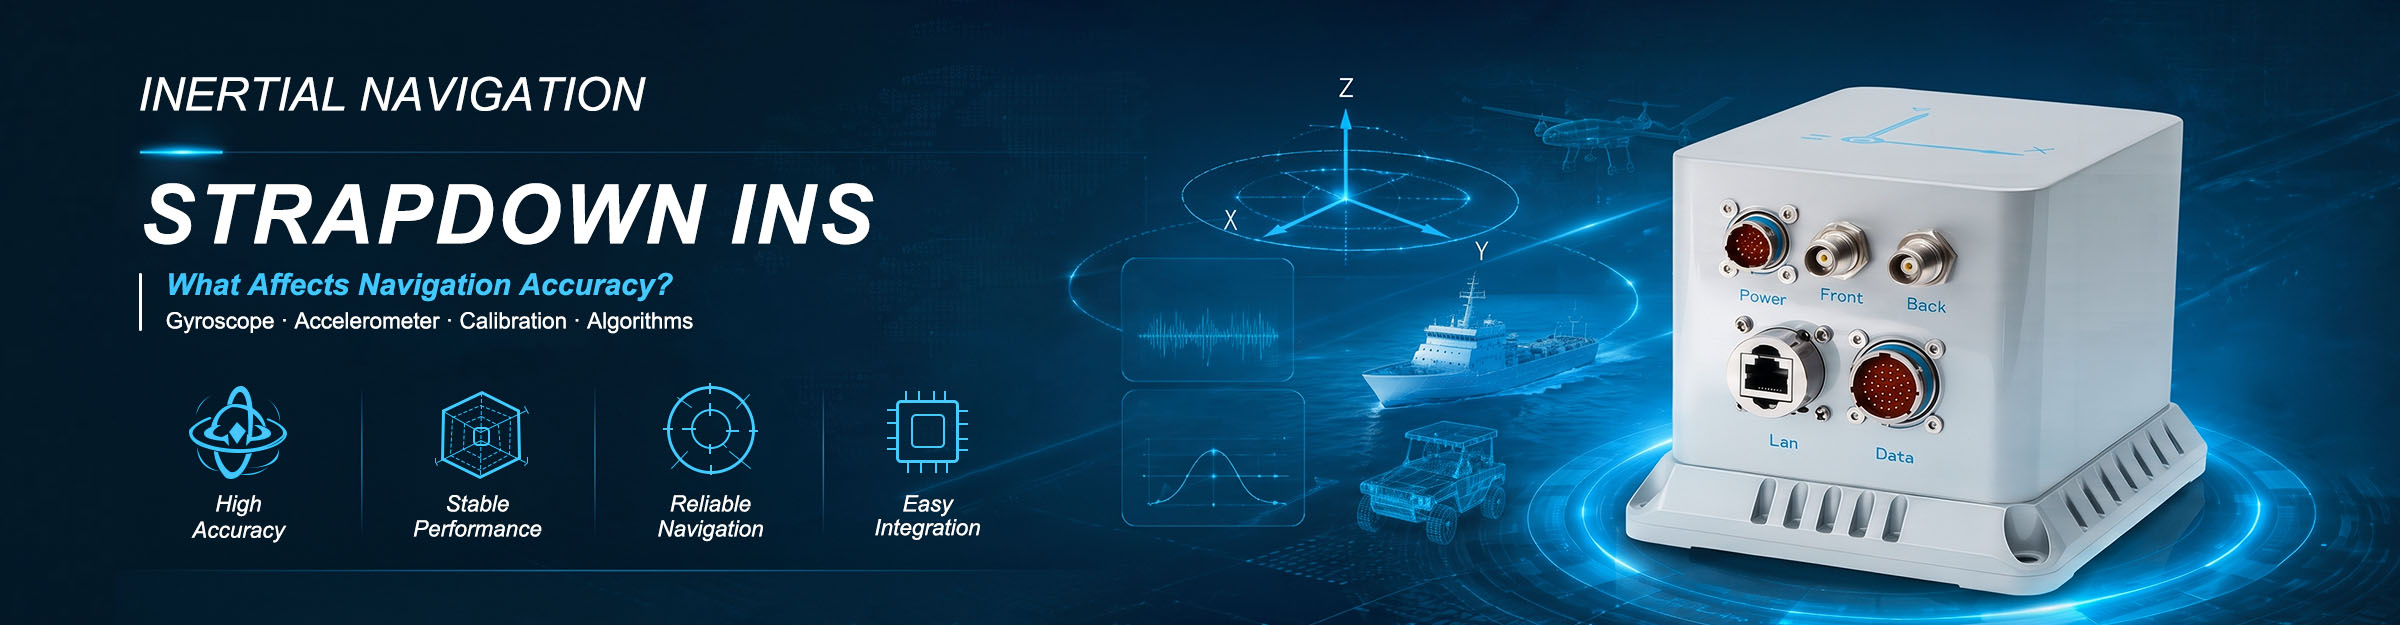
捷联式系统使用直接固定在移动平台上的惯性传感器。陀螺仪测量角运动,加速度计测量线加速度。导航系统随后利用这些测量数据,结合校准和软件算法,计算位置、速度和姿态。
这意味着有几个因素会影响最终的表现。 捷联惯性导航系统。
了解这些因素可以帮助买家更有效地比较产品,并选择适合其应用的解决方案。
- 陀螺仪性能直接影响导航精度
陀螺仪是……的关键组成部分 捷联惯性导航系统 因为它测量的是角度运动。
陀螺仪测量中的微小误差会随着时间的推移而累积。这可能会导致航向、俯仰和横滚出现误差,尤其是在长时间运行期间。
在比较不同系统时,买家应考虑以下几点:
- 陀螺仪偏置稳定性
- 角随机游走
- 测量范围
- 尺度因子稳定性
- 温度性能
- 启动时间
对于高精度应用,更稳定的陀螺仪有助于减少导航漂移。
Poseidon公司将光纤陀螺仪(FOG)集成到其多个导航系统中。其产品旨在为无人机、海洋导航、航空航天和工程测量等高要求应用提供稳定的角度测量。
- 加速度计性能也很重要
陀螺仪并非唯一重要的传感器。加速度计也是另一个重要组成部分。 捷联惯性导航系统。
加速度计测量线性运动的变化。其数据用于计算速度和位置。如果加速度测量存在误差,随着导航系统持续运行,这些误差会不断增大。
因此,B2B买家应检查:
- 加速度计偏置稳定性
- 测量范围
- 噪音水平
- 比例因子精度
- 温度敏感性
- 长期稳定性
对于涉及快速运动、振动或频繁改变方向的应用,加速度计必须在动态条件下保持可靠的数据。
Poseidon 将 FOG 与 MEMS 加速度计结合在 INS970 等集成导航系统中。这种传感器组合旨在提供实时航向、姿态、速度、位置、角速率和加速度数据。
- 校准会影响捷联惯性导航系统的精度
即使是高质量的传感器也需要进行适当的校准。
校准有助于识别和减少诸如传感器偏差、比例因子误差和未对准等误差。如果这些误差没有得到正确的测量和补偿,它们会降低整个系统的精度。 捷联惯性导航系统。
买家在评估供应商时可以询问以下问题:
- 工厂校准方法
- 温度校准
- 传感器对准
- 偏见补偿
- 校准数据和测试报告
这些信息可以帮助买家了解已公布的规格是否得到了一致的生产和测试流程的支持。
- 导航算法影响最终系统性能
硬件只是影响因素之一。导航算法对导航系统的性能也有着重大影响。 捷联惯性导航系统。
该系统需要处理传感器测量数据,并计算平台的位置、速度和姿态。先进的传感器融合算法可以将惯性测量数据与其他来源的数据相结合,从而提高导航性能。
例如,集成系统可以将惯性传感器与 GNSS 和外部传感器(如里程计、DVL 或 USBL)结合起来。
Poseidon 的 INS970 采用基于嵌入式卡尔曼滤波器的传感器融合算法,支持多种卫星导航系统,包括 GPS、北斗、GLONASS 和 Galileo。它还可以支持外部传感器,以满足不同的导航需求。
对于买家而言,这意味着仅比较单个传感器的规格可能无法全面了解系统性能。
- 环境条件会影响导航性能
一个 捷联惯性导航系统 可能在有振动、冲击、温度变化或长时间工作的环境中运行。
这些情况会影响传感器测量和系统稳定性。
购买前,买家应查看以下内容:
- 工作温度
- 抗振性能
- 抗冲击性
- 长期稳定性
- 环境测试
- 保护和安装要求
这对于无人机、海洋设备、工业车辆和航空航天平台尤其重要。
在受控实验室环境下表现良好的导航系统,也应该在实际运行条件下进行评估。
- 系统集成应纳入准确性评估
一个 捷联惯性导航系统 它不能独立运行。其性能还取决于它的安装方式以及与最终平台的集成方式。
机械对准、安装条件、电源、通信接口和外部传感器输入都会影响系统性能。
对于B2B买家而言,确认以下信息很有帮助:
- 安装要求
- 通信接口
- 数据输出格式
- 支持外部传感器
- 电源要求
- 软件和集成支持
例如,Poseidon INS970 支持 RS422 和 CAN 等接口,并可连接包括 DVL、USBL 和里程表在内的外部传感器。
这种灵活性可以帮助设备制造商使导航系统适应不同的平台架构。
买家应该如何比较捷联惯性导航系统?
在比较不同的供应商时,买家应该关注完整的导航解决方案,而不是只关注一个数字。
实际评估应包括:
传感器性能: 陀螺仪和加速度计的稳定性
校准: 偏差、比例因子、对准和温度补偿
算法: 传感器融合和导航处理
环境: 温度、振动、冲击和运行条件
一体化: 接口、安装、外部传感器和数据输出
供应商能力: 测试、技术支持、定制和长期供应
这种方法使人们更容易理解实际的性能。 捷联惯性导航系统。
结论
准确度 捷联惯性导航系统 最终结果不仅仅取决于传感器本身。陀螺仪和加速度计的性能、校准质量、导航算法、环境适应性和系统集成都会影响最终结果。
对于B2B买家而言,最佳选择并非总是单项参数最高的系统。相反,合适的解决方案应该在精度、稳定性、集成灵活性和可靠性方面实现平衡,以满足预期应用的需求。
凭借在惯性传感和集成导航方面的经验, 波塞冬导航 为无人机、海上导航、航空航天、自主系统和工程测量等应用提供基于 FOG 和 MEMS 的导航解决方案。
通过在购买前评估完整的技术情况,买家可以降低集成风险并选择合适的解决方案。 捷联惯性导航系统 更好地满足长期项目需求。