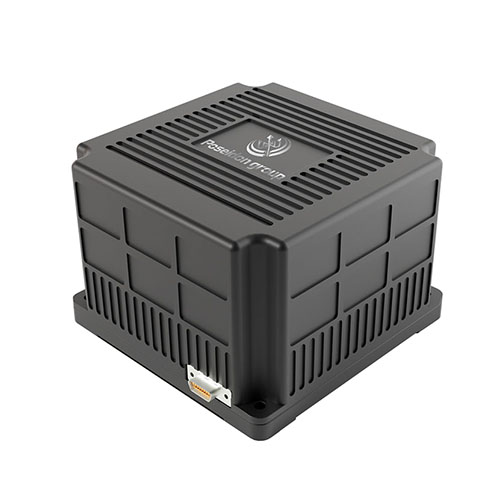
 TBSD60
 BSD120
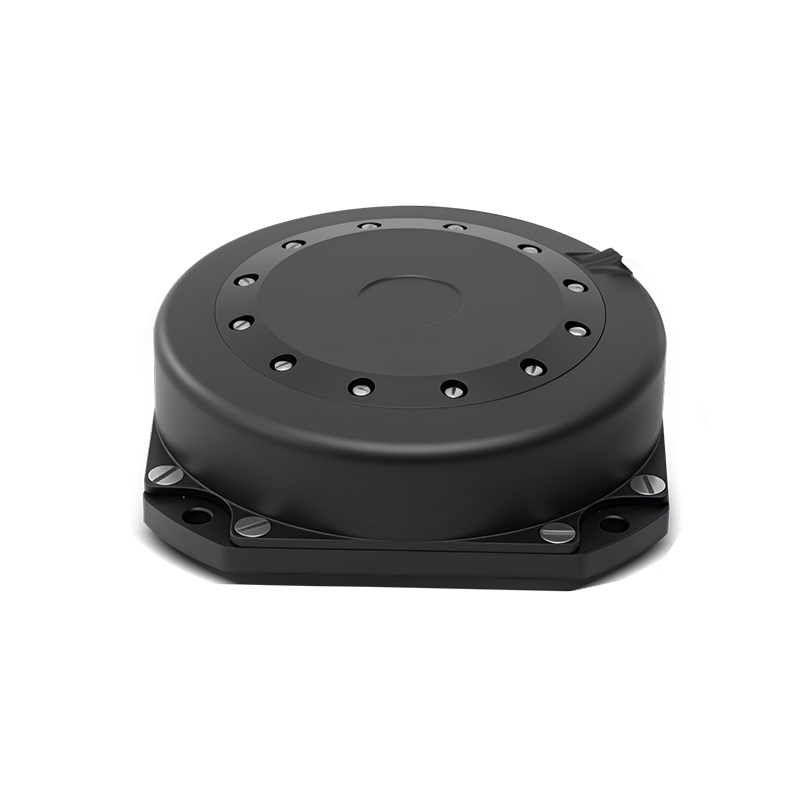 BSD98
 BSD70
 BSD60
 BSD50
 BSD217
 INS1700
 INS970
 INS570
 INS170
 SLA-4B1L1-65
 SLA-8B1L1-110
 SLA-4B1L1-130
 SLA-16B1L1-160
 SLA-8B1L1-165
 101 船载定位
 102 声学通信
 103 追踪与定位
 104 潜水员导航系统
 105 入侵检测声呐
 106 送货定位信标
 SLLR3000
 SLLR905
 SLLD25
 108IMU
 1.5亿
 500MH
 1.6亿
 1.7亿
 SLFC-70
 SLAF280
 MR360


惯性测量单元(IMU)的应用
1. 什么是惯性测量单元(IMU)?
惯性测量单元(IMU)是一种传感器单元,通常由以下部分组成: 三轴加速度计,三轴陀螺仪 并且,在某些情况下,还嵌入了 磁力计和气压计 惯性测量单元(IMU)用于测量物体的…… 加速度、角速率、姿态和航向 在没有外部信号的情况下提供自主导航信息。惯性测量单元(IMU)用于此目的。 测量物体的加速度、角速度、姿态和航向 在没有外部信号的情况下提供自主导航信息。
2. IMU的主要应用领域
(1)航空航天工业
IMU 在航空航天工业中发挥着至关重要的作用,为飞机、无人机和航天器提供高精度的姿态和导航数据。
飞机和无人机导航
● 海拔测量: IMU(惯性测量单元)用于计算飞机或无人机的俯仰角、横滚角和航向角,以确保飞行安全。
● 惯性导航系统(INS): IMU 结合了 GPS/北斗技术,可提供精确的导航,这在 GPS 信号容易受到干扰的地区(如城市峡谷、森林和战场)尤其有用。
● 无人驾驶飞行器(UAV): IMU 可确保无人机在具有挑战性的环境中(例如高空风扰动、室内飞行)保持稳定。
(2)军事和国防
IMU是战场上精确制导武器、军事装备和无人系统的重要组成部分。
精确武器
● 导弹制导: IMU 与 INS 配合使用,用于引导弹道导弹和巡航导弹进行精确打击。
● 智能弹药/鱼雷: IMU可在复杂环境下提供轨迹校正,提高命中精度。
船舶和潜艇导航
● 无GPS水下导航: IMU(惯性测量单元)通过补偿声呐误差和惯性漂移误差,在水下环境中提供自主导航。
● 战列舰稳定性控制: IMU 用于测量舰船武器、雷达和光电系统的姿态,以提高作战效能。
无人战场装备
● 无人地面车辆(UGV): IMU用于自主导航,以增强战场机动性。
● 无人机群管理: IMU 可在无人机集群作战中提供精确的定位信息,从而实现编队飞行和协同攻击。
(3)自动驾驶和智能交通
IMU是自动驾驶汽车和智能交通系统的关键传感器。
自动驾驶汽车
● IMU+GPS+视觉融合: 提高自动驾驶系统在隧道、地下停车场等无GNSS信号环境下的定位精度。
● 动态车辆控制: IMU 监测车身位置,并与 ESP(电子稳定程序)结合,优化制动和转向控制,以提高驾驶安全性。
(4)机器人与工业控制
IMU广泛应用于机器人、自动化设备和工业测量领域。
机器人导航与控制
● 自主机器人: IMU 提供实时方向数据,使机器人能够在复杂的环境中自主导航。
● 机械臂控制: 惯性测量单元 (IMU) 控制机械臂的运动轨迹,以提高抓取精度。
● 仓储物流机器人: IMU 帮助 AGV(自动导引车)实现精确导航并优化仓库自动化。
工业测量与控制
● 桥梁/建筑物监测: IMU(惯性测量单元)用于监测桥梁和建筑物结构的变形,以提高安全性。
(5)智能服装和
IMU运动测量技术也被广泛应用于消费级设备、健康监测和体育比赛中。
智能可穿戴设备(智能手机、平板电脑等)
● VR/AR 设备: IMU用于检测头部运动,从而改善沉浸式体验。
● 智能手表/健身追踪器: IMU 可追踪步数、跑步速度和姿势,以提高锻炼数据的准确性。
运动分析
● 专业运动训练:IMU 用于高尔夫、滑雪、田径等运动中的姿势分析,以提高运动员的表现。
● 医疗康复:IMU 用于康复训练中,以监测患者肢体的运动状态并优化康复计划。
3. 未来发展趋势
● 更精确的惯性测量单元: 开发基于光纤陀螺仪(FOG)、激光陀螺仪(RLG)和量子惯性传感器的高精度IMU,以减少漂移误差。
● IMU+AI融合: 结合机器学习技术,提高IMU数据误差补偿能力。
● 低成本微型惯性测量单元: 基于 MEMS 技术,促进在消费市场的大规模应用(例如自动驾驶、智能手机)。
IMU是现代技术不可或缺的核心技术,未来将在许多领域发挥关键作用。